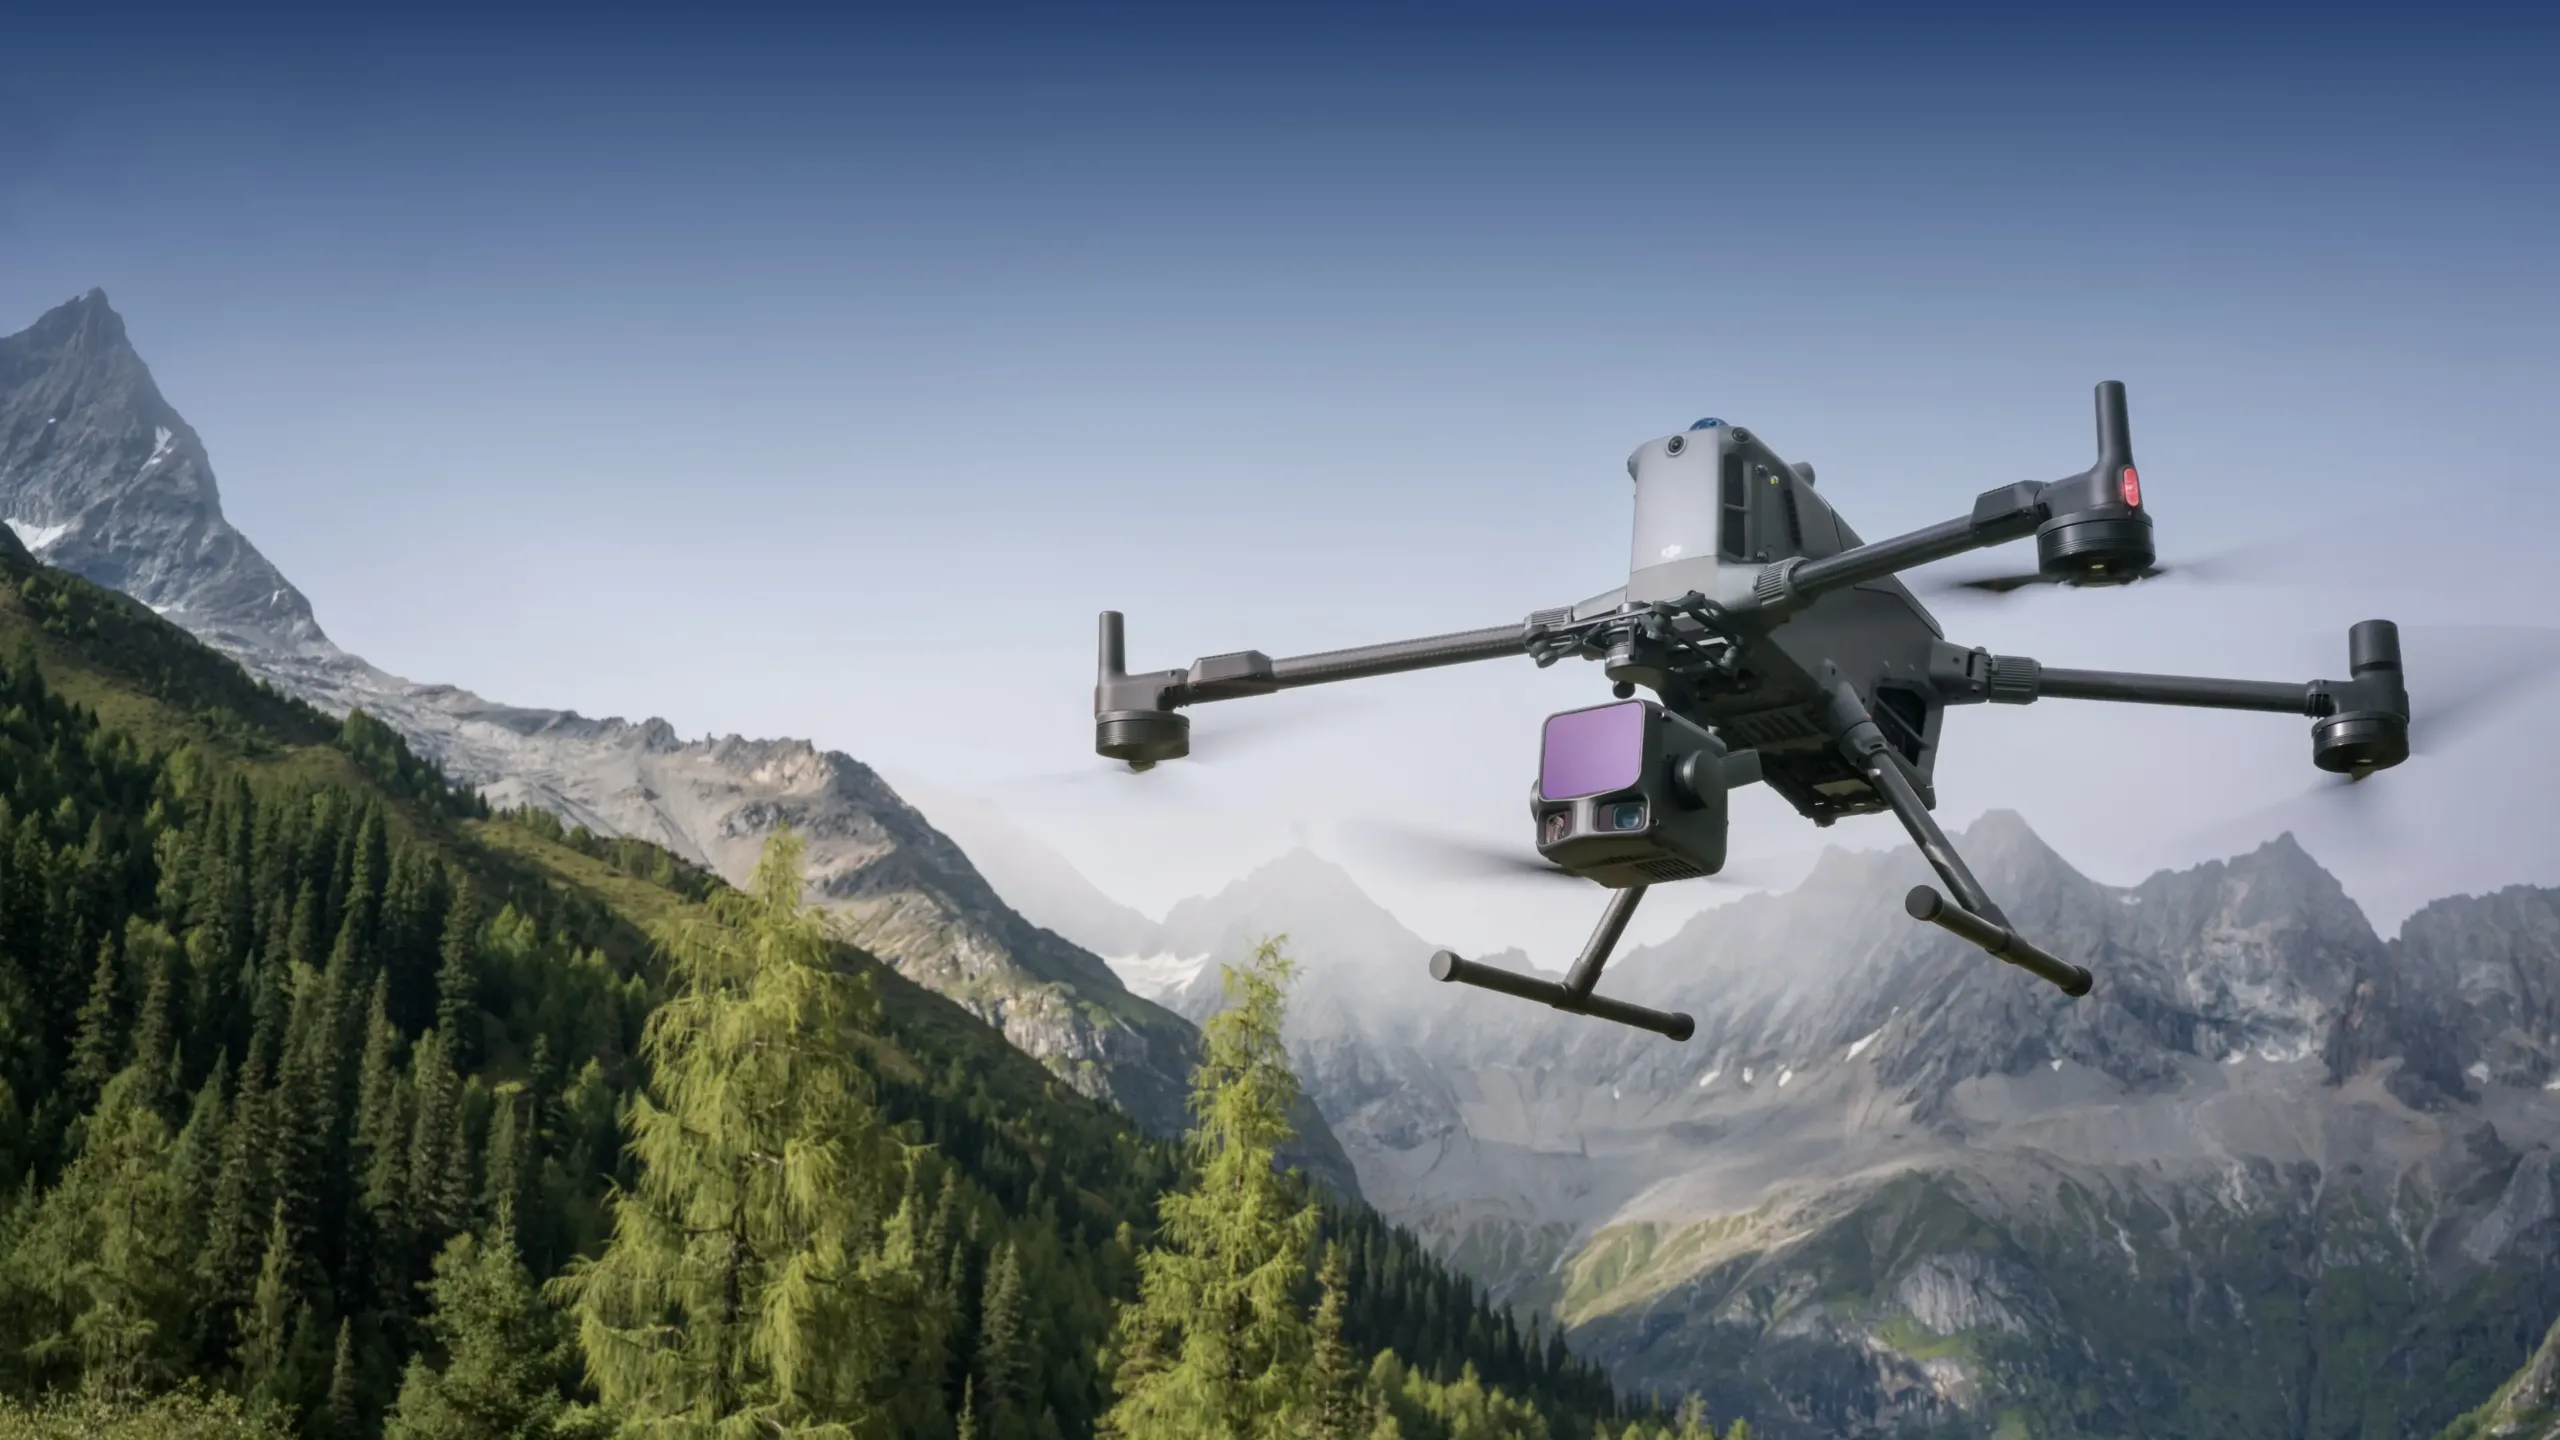
Hệ thống LiDAR hàng không độ chính xác cao thế hệ mới của DJI sở hữu LiDAR tầm xa, đạt tới 950 m[1] ngay cả với vật thể có độ phản xạ chỉ 10%. Camera RGB lập bản đồ kép 100MP cùng hệ thống POS độ chính xác cao giúp tăng tốc thu thập dữ liệu không gian địa lý, cho phép phủ tới 100 km² mỗi ngày[2].

Định nghĩa lại hiệu năng phần cứng

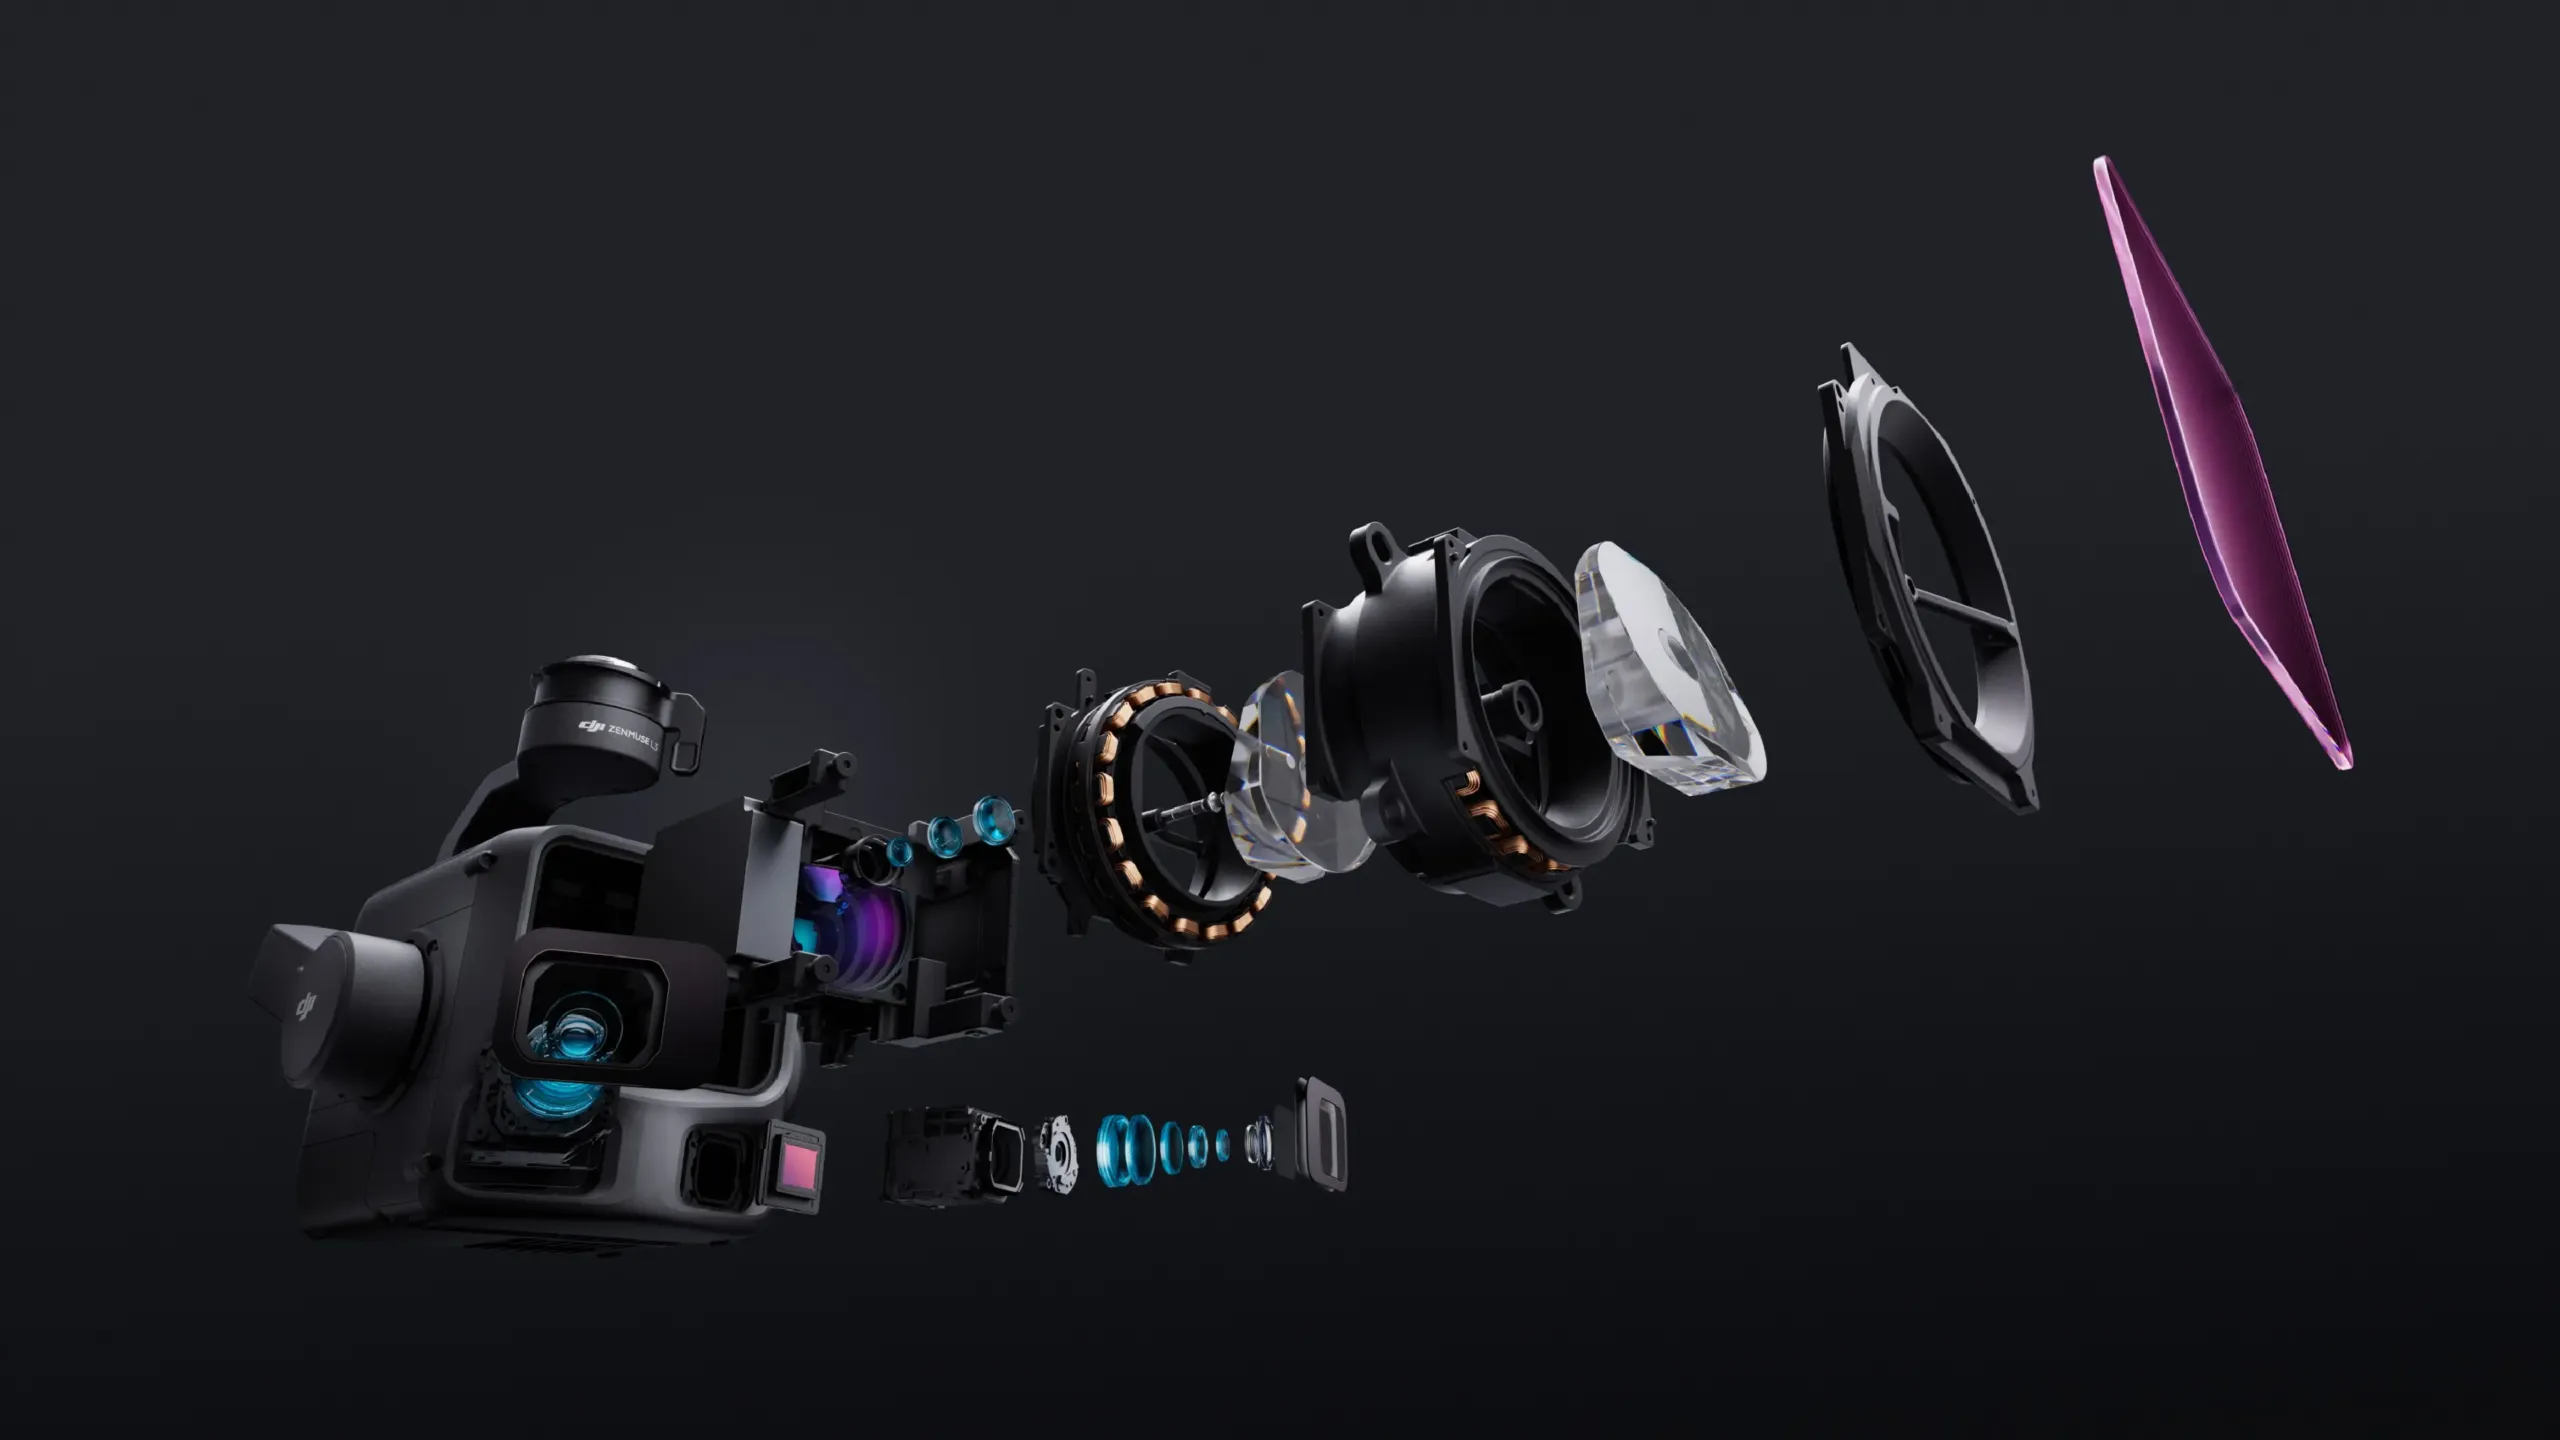
Zenmuse L3 tích hợp LiDAR tầm xa 1535nm, camera RGB lập bản đồ kép 100MP, hệ thống POS độ chính xác cao và gimbal ba trục trong một thiết bị nhỏ gọn, mang lại hiệu năng chưa từng có so với kích thước.

Định nghĩa lại hiệu năng phần cứng

LiDAR tầm xa 1535nm

Tầm xa, phủ rộng

Zenmuse L3 đạt tầm phát hiện tối đa 950 m[1] ở tần số xung 100 kHz, thử nghiệm dưới ánh sáng môi trường 100 klx với vật thể có độ phản xạ 10%. Tần số xung điều chỉnh được giúp linh hoạt công suất phát và thích ứng tối ưu với từng tình huống tác nghiệp. Độ cao bay điển hình từ 300 đến 500 m[3] giúp mở rộng đáng kể diện tích phủ mỗi chuyến bay và nâng cao hiệu suất lập bản đồ.

Vệt laser nhỏ, năng lượng cao

Với độ phân kỳ chùm tia laser chỉ 0,25 mrad (1/e²), kích thước vệt laser ở cùng khoảng cách chỉ bằng khoảng một phần năm so với Zenmuse L2, giúp phát hiện các vật thể nhỏ hơn như dây điện và cành cây. Mật độ năng lượng cao hơn mang lại khả năng xuyên thấu mạnh hơn, tăng đáng kể mật độ điểm mặt đất dưới thảm thực vật, cho phép tái tạo địa hình và công trình phức tạp với độ chính xác cao.

Tần số xung cao, đa phản hồi

Với tần số phát xung laser tối đa 2 triệu xung mỗi giây và hỗ trợ tới 16 lần phản hồi[4], Zenmuse L3 tái tạo không gian với độ chính xác cao. Mật độ đám mây điểm và khả năng xuyên thấu có thể điều chỉnh theo nhu cầu, từ lập bản đồ độ chính xác cao đến môi trường phức tạp.

Các chế độ quét

Hỗ trợ ba chế độ quét: tuyến tính (Linear), hình sao (Star-Shaped) và không lặp lại (Non-Repetitive), phù hợp với các tình huống tác nghiệp khác nhau:
• Tuyến tính: phân bố đám mây điểm đồng đều hơn, lý tưởng cho đo vẽ địa hình độ chính xác cao.
• Hình sao: cân bằng giữa độ chính xác với nhiều góc quét và khả năng xuyên thấu, phù hợp với rừng hoặc khu đô thị dày đặc.
• Không lặp lại: cung cấp nhiều góc quét và vùng phủ rộng hơn, tối ưu cho kiểm tra đường dây điện và khảo sát các công trình có kết cấu phức tạp khác.

Hệ thống camera RGB lập bản đồ kép 100MP

Chính xác song hành hiệu suất

Zenmuse L3 cải thiện đáng kể độ chính xác của cả đám mây điểm lẫn ảnh RGB, đồng thời nâng hiệu suất lên tầm cao mới. Khi kết hợp với DJI Matrice 400, một chuyến bay có thể phủ tới 10 km², cho phép lập bản đồ độ chính xác cao tới 100 km² mỗi ngày[2]. Kết quả độ chính xác cao trên diện rộng được tạo ra trong một quy trình liền mạch.

Chính xác song hành hiệu suất

Độ chính xác cao

DJI Zenmuse L3

Xuyên thấu mạnh

Hiệu suất cao

Giải pháp trọn gói

Zenmuse L3 tích hợp liền mạch với hệ sinh thái DJI, mang đến giải pháp lập bản đồ trọn gói. Từ thu thập, xử lý đến ứng dụng dữ liệu, quy trình thống nhất này dễ vận hành và dễ làm chủ hơn so với các hệ thống đa nền tảng truyền thống, giúp người dùng hoàn thành hiệu quả nhiều loại nhiệm vụ lập bản đồ.

Giải pháp trọn gói

Thu thập dữ liệu

Xử lý dữ liệu

Ứng dụng dữ liệu

Giải pháp trọn gói

Quy trình hoàn chỉnh, bao trùm thu thập, xử lý và ứng dụng dữ liệu.

DJI Zenmuse L3

Bảo mật dữ liệu

Zenmuse L3 hỗ trợ mã hóa thẻ nhớ CFexpress™, bảo vệ an toàn dữ liệu lưu trữ, ngăn truy cập trái phép và đánh cắp dữ liệu. Matrice 400 có tính năng xóa nhật ký bằng một chạm và mã hóa truyền hình ảnh AES-256, bảo đảm hơn nữa tính bảo mật của dữ liệu.

DJI Zenmuse L3

Lĩnh vực ứng dụng

DJI Zenmuse L3
DJI Zenmuse L3

1. a. Định nghĩa tầm đo: tầm đo là khoảng cách mà tại đó 50% số xung laser phát ra được phát hiện. Nếu chùm tia laser chiếu vào nhiều hơn một đối tượng, tổng công suất phát laser sẽ bị chia nhỏ và tầm đo đạt được sẽ giảm.
b. Điều kiện thử nghiệm: ánh sáng môi trường 100 klx, trong vùng trung tâm của FOV, đối tượng phẳng có kích thước lớn hơn đường kính chùm tia laser, góc tới vuông góc và tầm nhìn khí quyển 23 km.
c. Tầm phát hiện tối đa mặc định là 900 m. Để có tầm xa hơn, vui lòng liên hệ bộ phận hỗ trợ của DJI hoặc đại lý ủy quyền.

2. Khi kết hợp với DJI Matrice 400, Zenmuse L3 có thể lập bản đồ tới 100 km² mỗi ngày (địa hình bằng phẳng, độ cao bay 300 m hướng nadir, độ chồng phủ ngang 20%, tốc độ bay 17 m/s và tổng thời gian bay hiệu dụng 6 giờ).

3. Giới hạn độ cao bay khác nhau tùy quốc gia hoặc khu vực. Hãy bay ở độ cao theo đúng quy định của luật pháp địa phương.

4. Chỉ hỗ trợ 16 lần phản hồi ở tần số phát xung laser 100 kHz và 350 kHz.

5. Thử nghiệm ở khoảng cách 150 m, nhiệt độ môi trường 25° C (77° F), độ phản xạ vật thể 80%. Kết quả thực tế có thể khác tùy điều kiện môi trường và vận hành. Dữ liệu chỉ mang tính tham khảo.

6. Đo trong môi trường phòng thí nghiệm của DJI với các điều kiện sau:
a. Khu vực đo có các vật thể với đặc điểm góc cạnh rõ ràng. DJI Matrice 400 được kết nối với Trạm đa năng D-RTK 3 đã hiệu chuẩn vị trí. Tuyến bay được lập bằng tuyến bay khu vực (Area Route) của DJI Pilot 2 (bật Calibrate IMU) với chế độ quét tuyến tính (Linear). Tốc độ bay đặt 15 m/s, góc pitch gimbal -90°, mỗi đoạn thẳng của tuyến bay ngắn hơn 3300 m.
b. Sử dụng điểm kiểm tra trên nền đất cứng lộ thiên, phù hợp với mô hình phản xạ khuếch tán.
c. Hậu xử lý bằng DJI Terra, bật tùy chọn Optimize Point Cloud Accuracy (tối ưu độ chính xác đám mây điểm).

7. Để biết phương pháp tính chi tiết, tham khảo hướng dẫn sử dụng trên trang Tải về (Downloads) của trang chính thức DJI Zenmuse L3.

Thông số kỹ thuật

Thông số hệ thống

Tên sản phẩm
Zenmuse L3
Độ chính xác hệ thống đám mây điểm
Ở độ cao bay 120 m:
Độ chính xác độ cao: 3 cm (RMSE)
Độ chính xác mặt bằng: 4 cm (RMSE)

Ở độ cao bay 300 m:
Độ chính xác độ cao: 5 cm (RMSE)
Độ chính xác mặt bằng: 7.5 cm (RMSE)

Đo trong môi trường phòng thí nghiệm của DJI với các điều kiện sau:
1. Khu vực đo có các vật thể với đặc điểm góc cạnh rõ ràng. DJI Matrice 400 được kết nối với Trạm đa năng D-RTK 3 đã hiệu chuẩn vị trí. Tuyến bay được lập bằng tuyến bay khu vực (Area Route) của DJI Pilot 2 (bật Calibrate IMU) với chế độ quét tuyến tính (Linear). Tốc độ bay đặt 15 m/s, góc pitch gimbal -90°, mỗi đoạn thẳng của tuyến bay ngắn hơn 3300 m.
2. Sử dụng điểm kiểm tra trên nền đất cứng lộ thiên, phù hợp với mô hình phản xạ khuếch tán.
3. Hậu xử lý bằng DJI Terra, bật tùy chọn Optimize Point Cloud Accuracy (tối ưu độ chính xác đám mây điểm).
Độ dày đám mây điểm
1.2 cm@1σ (độ cao bay 120 m, hướng nadir)
2 cm@1σ (độ cao bay 300 m, hướng nadir)

Đo ở chế độ quét tuyến tính (Linear), dùng điểm kiểm tra trên vật thể có độ phản xạ 80%, không bật tối ưu đám mây điểm và không giảm mẫu (downsampling) trong DJI Terra. Với 6σ, nhân độ dày nêu trên với 6.
FOV ngang tổng hợp (camera RGB lập bản đồ kép)
107°

Ghép từ ảnh của hai camera có trục quang học lệch nhau 45°.
Khoảng cách lấy mẫu mặt đất RGB (GSD)
Giá trị trung bình: 3 cm (độ cao bay 300 m, hướng nadir)

Để biết phương pháp tính chi tiết, tham khảo hướng dẫn sử dụng trên trang Tải về (Downloads) của trang chính thức DJI Zenmuse L3.
Trọng lượng
1.60 kg (không gồm đầu nối gimbal đơn)

Đầu nối gimbal đơn Zenmuse L3 nặng 145 g.
Kích thước
192×162×202 mm (D×R×C)

Đo ở trạng thái ổn định mặc định sau khi bật nguồn, với thiết kế gimbal không trực giao.
Công suất
64 W (điển hình)
100 W (tối đa)
Máy bay hỗ trợ
DJI Matrice 400 (cần đầu nối gimbal đơn Zenmuse L3)
Cấp bảo vệ chống bụi/nước
IP54
Nhiệt độ hoạt động
-20° đến 50° C (-4° đến 122° F)
Nhiệt độ bảo quản
-40° đến 70° C (-40° đến 158° F)

LiDAR

Bước sóng laser
1535 nm
Độ phân kỳ chùm tia laser
0.25 mrad (1/e²)
Kích thước vệt laser
Φ 41 mm@120 m (1/e²)
Φ 86 mm@300 m (1/e²)
Tầm phát hiện
700 m@độ phản xạ 10%, 350 kHz
950 m@độ phản xạ 10%, 100 kHz
2000 m@độ phản xạ 80%, 100 kHz

1. Định nghĩa tầm đo: tầm đo là khoảng cách mà tại đó 50% số xung laser phát ra được phát hiện. Nếu chùm tia laser chiếu vào nhiều hơn một đối tượng, tổng công suất phát laser sẽ bị chia nhỏ và tầm đo đạt được sẽ giảm.
2. Điều kiện thử nghiệm: ánh sáng môi trường 100 klx, trong vùng trung tâm của FOV, đối tượng phẳng có kích thước lớn hơn đường kính chùm tia laser, góc tới vuông góc và tầm nhìn khí quyển 23 km.
3. Tầm phát hiện tối đa mặc định là 900 m. Để có tầm xa hơn, vui lòng liên hệ bộ phận hỗ trợ của DJI hoặc đại lý ủy quyền.
Tầm phát hiện dây dẫn
Dây nhôm lõi thép 21.6mm:
300 m@100 klx, 350 kHz
Dây bọc cách điện PVC màu đen 18.4mm:
100 m@100 klx, 350 kHz

1. Định nghĩa tầm đo: khoảng cách mà tại đó đoạn dây được quét đầy đủ khi lập bản đồ đạt mật độ 4 điểm/mét.
2. Điều kiện thử nghiệm: ánh sáng môi trường 100 klx, tầm nhìn khí quyển 23 km, tâm FOV của LiDAR vuông góc với dây dẫn, chế độ quét không lặp lại (Non-Repetitive), drone bay dọc theo dây ở tốc độ 15 m/s, dây dẫn sạch và chưa lão hóa.
Độ chính xác đo khoảng cách
Độ chính xác tuyệt đối: ±10 mm
Độ lặp lại: < 5 mm (1σ)

Các thông số trên đạt được trong điều kiện thử nghiệm: nhiệt độ môi trường 25° C (77° F), tần số xung 350 kHz, độ phản xạ vật thể 80%, ở khoảng cách 120 m và 300 m. Môi trường thực tế có thể khác môi trường thử nghiệm. Số liệu chỉ mang tính tham khảo.
Khoảng cách phát hiện hiệu dụng tối thiểu
10 m
Tần số phát xung laser
100 kHz, độ cao bay khuyến nghị < 500 m
350 kHz, độ cao bay khuyến nghị < 300 m
1000 kHz, độ cao bay khuyến nghị < 100 m
2000 kHz, độ cao bay khuyến nghị < 50 m
Số lần phản hồi
4, 8, 16 lần phản hồi (100 kHz, 350 kHz)
4, 8 lần phản hồi (1000 kHz)
4 lần phản hồi (2000 kHz)
Tính toán xuyên chu kỳ (Cross-Cycle)
7 lần
Chế độ quét và FOV
Chế độ quét tuyến tính (Linear): ngang 80°, dọc 3°
Chế độ quét hình sao (Star-Shaped): ngang 80°, dọc 80°
Chế độ quét không lặp lại (Non-Repetitive): ngang 80°, dọc 80°
Phân loại an toàn laser
Cấp 1 (IEC 60825-1:2014)

Camera RGB lập bản đồ

Cảm biến
CMOS 4/3
Ống kính
Tiêu cự tương đương: 28 mm
FOV: 73.3° (chéo), 62° (ngang), 41.2° (dọc)
Khẩu độ: f/2.0-f/11
Màn trập
Màn trập cơ: 2-1/1500 s (f/2.0), 2-1/2000 s (f/2.8-f/11)
Số lần chụp của màn trập: 500.000
Màn trập điện tử: 2-1/16000 s
Kích thước ảnh
100 MP: 12288×8192
25 MP: 6144×4096
Khoảng thời gian chụp tối thiểu
JPEG:
25 MP: 0.5 s
100 MP: 1 s

RAW hoặc JPEG + RAW:
1.2 s
Thông số video
Định dạng video: MP4 (MPEG-4 HEVC/H.265)
Độ phân giải:
4K: 3840×2160@30fps
FHD: 1920×1080@30fps

Hệ thống định vị và định hướng (POS)

Tần số cập nhật GNSS
5 Hz
Tần số cập nhật POS
200 Hz
Sai số tư thế
Góc yaw: 0.02° (hậu xử lý, 1σ)
Góc pitch/roll: 0.01° (hậu xử lý, 1σ)
Độ chính xác định vị
Độ chính xác mặt bằng: 1.0 cm + 1 ppm (RTK fix)
Độ chính xác độ cao: 1.5 cm + 1 ppm (RTK fix)
Định dạng dữ liệu vi sai PPK hỗ trợ
DAT: tạo ở chế độ trạm cơ sở (Base Station Mode) bởi Trạm đa năng D-RTK 3 và D-RTK 2
RINEX: v2.1x, v3.0x
RTCM: v3.0, v3.1, v3.2, v3.3 (giao thức: MSM3, MSM4, MSM5, MSM6, MSM7)
OEM: OEM4, OEM6

Khi tác nghiệp hiện trường, đảm bảo khoảng cách giữa Trạm đa năng và máy bay không vượt quá 15 km, và Trạm đa năng hỗ trợ quan trắc vệ tinh với hơn hai hệ thống vệ tinh GNSS.

Gimbal

Bậc tự do
3 trục (pitch, roll, yaw)
Độ chính xác góc
±0.01°
Phạm vi cơ học
Pitch: -135° đến +73°
Roll: -90° đến +60°
Yaw: -105° đến +105°

Giới hạn kết cấu, không phải phạm vi điều khiển.
Phạm vi điều khiển
Pitch: -120° đến +60°
Yaw: -80° đến +80°

Trục roll không điều khiển được, chỉ dùng để ổn định.
Phương thức tự kiểm tra
Trục roll: không cần tự kiểm tra
Trục yaw: kiểm tra bằng điểm chặn giới hạn
Trục pitch: không cần tự kiểm tra
Cách lắp đặt
DJI SKYPORT tháo rời (đầu nối gimbal đơn Zenmuse L3)

Lưu trữ dữ liệu

Lưu trữ dữ liệu gốc
Ảnh/IMU/Đám mây điểm/GNSS/Tệp hiệu chuẩn
Thẻ nhớ tiêu chuẩn
Thẻ nhớ CFexpress™ Type B, tốc độ ghi tuần tự 1500 MB/s
Đầu đọc thẻ tiêu chuẩn
Tốc độ đọc/ghi > 900 MB/s

Hệ sinh thái phần mềm

Thu thập dữ liệu
DJI Pilot 2
Xử lý dữ liệu
DJI Terra
Ứng dụng dữ liệu
DJI Modify
Ứng dụng đám mây
DJI FlightHub 2
Định dạng dữ liệu
DJI Terra hỗ trợ xuất mô hình đám mây điểm ở các định dạng sau:
Định dạng đám mây điểm tiêu chuẩn: PNTS/LAS/LAZ/PLY/PCD/S3MB

DJI Modify hỗ trợ nhập mô hình đám mây điểm ở các định dạng sau:
Định dạng đám mây điểm tiêu chuẩn: LAS

Câu hỏi thường gặp

Zenmuse L3 tương thích với máy bay nào? Có thể lắp trên cổng gimbal nào?

Tương thích với DJI Matrice 400 và cần dùng đầu nối gimbal đơn Zenmuse L3. Hãy đảm bảo đầu nối gimbal được gắn vào cổng E1 ở mặt dưới máy bay. Nếu không, độ chính xác lập bản đồ sẽ giảm.

Zenmuse L3 có cấp bảo vệ nào?

Zenmuse L3 đạt cấp bảo vệ IP54 theo tiêu chuẩn IEC60529 trong điều kiện phòng thí nghiệm có kiểm soát. Để đảm bảo mức bảo vệ cao nhất:

1. Trước khi lắp, đảm bảo cổng giao tiếp và bề mặt gimbal khô ráo;

2. Trước khi sử dụng, đảm bảo gimbal đã được lắp chắc chắn trên drone, nắp bảo vệ khe thẻ CFexpress™ sạch, không có dị vật và đã đóng kín;

3. Trước khi mở nắp bảo vệ khe thẻ CFexpress™, lau sạch bề mặt drone;

4. Mức bảo vệ sẽ giảm dần theo thời gian do sử dụng và hao mòn thông thường.

Tần số phát xung laser của Zenmuse L3 là bao nhiêu? Hỗ trợ bao nhiêu lần phản hồi?

4, 8, 16 lần phản hồi (100 kHz, 350 kHz)

4, 8 lần phản hồi (1000 kHz)

4 lần phản hồi (2000 kHz)

Tầm đo của Zenmuse L3 thay đổi thế nào ở các tần số phát xung laser khác nhau?

290 m (trung tâm), 200 m (rìa) @ độ phản xạ 10%, 2000 kHz, độ cao tác nghiệp khuyến nghị ≤ 50 m

400 m (trung tâm), 280 m (rìa) @ độ phản xạ 10%, 1000 kHz, độ cao tác nghiệp khuyến nghị ≤ 100 m

700 m (trung tâm), 500 m (rìa) @ độ phản xạ 10%, 350 kHz, độ cao tác nghiệp khuyến nghị ≤ 300 m

950 m (trung tâm), 650 m (rìa) @ độ phản xạ 10%, 100 kHz, độ cao tác nghiệp khuyến nghị ≤ 500 m

1. Định nghĩa tầm đo: tầm đo là khoảng cách mà tại đó 50% số xung laser phát ra được phát hiện. Nếu chùm tia laser chiếu vào nhiều hơn một đối tượng, tổng công suất phát laser sẽ bị chia nhỏ và tầm đo đạt được sẽ giảm.

2. Điều kiện thử nghiệm: ánh sáng môi trường 100 klx, trong vùng trung tâm của FOV, đối tượng phẳng có kích thước lớn hơn đường kính chùm tia laser, góc tới vuông góc và tầm nhìn khí quyển 23 km.

3. Tầm phát hiện tối đa mặc định là 900 m. Để có tầm xa hơn, vui lòng liên hệ bộ phận hỗ trợ của DJI hoặc đại lý ủy quyền.

Zenmuse L3 có bao nhiêu chế độ quét? Mỗi chế độ phù hợp với tình huống nào?

Hỗ trợ ba chế độ quét: tuyến tính (Linear), hình sao (Star-Shaped) và không lặp lại (Non-Repetitive), phù hợp với các tình huống tác nghiệp khác nhau:

1. Tuyến tính: phân bố đám mây điểm đồng đều hơn, lý tưởng cho đo vẽ địa hình độ chính xác cao.

2. Hình sao: cân bằng giữa độ chính xác với nhiều góc quét và khả năng xuyên thấu, phù hợp với rừng hoặc khu đô thị dày đặc.

3. Không lặp lại: cung cấp nhiều góc quét và vùng phủ rộng hơn, tối ưu cho tái tạo mô hình cột điện truyền tải và khảo sát các công trình có kết cấu phức tạp khác.

Zenmuse L3 có những cải tiến gì so với thế hệ trước?

Cải tiến về hiệu năng phần cứng:

1. Zenmuse L3 có hiệu năng LiDAR được nâng cao. Ở cùng khoảng cách đo, vệt laser của Zenmuse L3 chỉ bằng khoảng một phần năm so với L2 và hỗ trợ tới 16 lần phản hồi. Nhờ đó, khả năng xuyên thấu mạnh hơn nhiều, tầm đo xa hơn và độ chính xác đo khoảng cách cao hơn.

2. Hệ thống camera RGB lập bản đồ kép 100MP mới có FOV ngang tới 107°, so với 73,7° của L2.

3. Độ chính xác POS được cải thiện lên 0,02° với góc hướng (heading) và 0,01° với góc roll và pitch.

Cải tiến về độ chính xác và hiệu suất:

1. Độ chính xác độ cao của Zenmuse L3 tốt hơn 3 cm ở độ cao bay 120 m, tốt hơn 5 cm ở 300 m và tốt hơn 10 cm ở 500 m. Độ dày đám mây điểm của Zenmuse L3 chỉ bằng một nửa so với Zenmuse L2, hỗ trợ các phân tích chuyên sâu và ứng dụng đòi hỏi độ chính xác cao.

2. Với vệt laser nhỏ hơn và năng lượng mỗi xung cao hơn, Zenmuse L3 có khả năng xuyên thấu vượt trội. Trong đo vẽ địa hình và các ứng dụng tương tự, máy thu được nhiều điểm mặt đất hơn và đầy đủ hơn, cải thiện đáng kể độ chính xác và tính toàn vẹn của dữ liệu địa hình, phục vụ dựng bề mặt và tái tạo chính xác.

3. Khi lắp trên DJI Matrice 400, Zenmuse L3 đạt hiệu suất vượt trội. Ở độ cao bay 300 m, một chuyến bay có thể phủ tới 10 km², cho phép phủ tới 100 km² mỗi ngày.

Hệ thống camera RGB lập bản đồ kép 100MP dùng để làm gì?

Hệ thống camera RGB lập bản đồ kép mở rộng FOV ngang lên 107°, giúp mỗi lần thu thập phủ được diện tích rộng hơn. Ngay cả với độ chồng phủ ngang LiDAR 20%, bạn vẫn có thể thu thập dữ liệu cho cả bản đồ ảnh trực giao số (DOM) và mô hình số độ cao (DEM) chỉ trong một chuyến bay, nhờ đó nâng cao đáng kể hiệu suất tác nghiệp.

Zenmuse L3 cần loại thẻ nhớ CFexpress™ nào? Nếu dùng thẻ không đi kèm thì sao?

Khuyến nghị dùng thẻ nhớ CFexpress™ Type B (1 TB) đi kèm Zenmuse L3. Thẻ này được tối ưu riêng cho yêu cầu lưu trữ đặc thù của dữ liệu đám mây điểm, hình ảnh và tệp hiệu chuẩn của L3, đảm bảo tốc độ ghi, hiệu quả điện năng và khả năng quản lý tệp tối ưu.

Dùng thẻ CFexpress™ không đi kèm có thể khiến tốc độ ghi thấp hơn hoặc quản lý điện năng kém hiệu quả hơn, dẫn đến rớt khung hình khi lưu tệp trong lúc tác nghiệp, từ đó ảnh hưởng đến độ chính xác của kết quả. Khi lắp thẻ không đi kèm, ứng dụng sẽ hiển thị cảnh báo.

Vì sao ảnh trái và phải trong Liveview của camera RGB kép 100MP trên Zenmuse L3 đôi khi có độ sáng khác nhau?

Để đảm bảo phơi sáng đồng nhất trên ảnh cuối cùng, mỗi camera dùng chế độ đo sáng ưu tiên trung tâm để tối ưu độ phân giải. Nếu camera trái và phải ghi lại cảnh có ánh sáng môi trường chênh lệch lớn, Liveview sẽ hiển thị độ sáng khác nhau rõ rệt.

Vì sao trong một số điều kiện, Liveview của camera RGB kép 100MP trên Zenmuse L3 xuất hiện đường nối ghép ảnh?

Khuyến nghị giữ khoảng cách tối thiểu 20 m giữa L3 và mặt đất/đối tượng. Nếu khoảng cách quá gần, camera trái và phải có thể ghi lại góc nhìn khác nhau đáng kể, khiến đường nối hiện rõ trong Liveview.

Chế độ 100MP và 25MP khác nhau thế nào? Mỗi chế độ phù hợp với tình huống nào?

100MP (độ phân giải cao): nhiều điểm ảnh hơn, chi tiết ảnh tốt hơn nhưng cần nhiều dung lượng lưu trữ hơn. Với cùng khoảng cách lấy mẫu mặt đất (GSD), chế độ này cho phép bay cao hơn và được khuyến nghị cho tác nghiệp trên 150 m.

25MP (độ nhạy cao): kích thước điểm ảnh tương đương lớn hơn, tỷ lệ tín hiệu/nhiễu tốt hơn và độ nhạy cao hơn. Chế độ này cần ít dung lượng lưu trữ hơn và với cùng GSD thì phải bay thấp hơn, phù hợp cho tác nghiệp ở độ cao từ 150 m trở xuống.

Đầu nối gimbal đơn Zenmuse L3 có hỗ trợ các payload DJI Enterprise khác không?

Hiện đầu nối gimbal đơn Zenmuse L3 chỉ hỗ trợ L3. Lắp các payload lập bản đồ trên không khác có thể làm giảm độ chính xác lập bản đồ. Ví dụ, nếu lắp Zenmuse H30T, video có thể bị rung nhẹ, ảnh hưởng đến các chức năng nâng cao như Smart Track, Automated Overhead Power Line Inspection (tự động kiểm tra đường dây điện trên không) và các chức năng khác.

Khi Zenmuse L3 quay video, vì sao gimbal không tự căn giữa và camera RGB nào được dùng để ghi hình?

Khi quay video, chỉ một camera hoạt động. Cụ thể, camera RGB bên phải (khi nhìn đối diện LiDAR) được dùng để ghi hình.

Hiệu suất đo đạc và lập bản đồ của Zenmuse L3 ra sao? Được tính như thế nào?

Zenmuse L3 có thể thu thập dữ liệu trên diện tích tới 10 km² trong một chuyến bay, cho phép lập bản đồ tới 100 km² mỗi ngày.

Khi kết hợp với DJI Matrice 400, Zenmuse L3 có thể lập bản đồ tới 100 km² mỗi ngày (địa hình bằng phẳng, độ cao bay 300 m hướng nadir, độ chồng phủ ngang 20%, tốc độ bay 17 m/s và tổng thời gian bay hiệu dụng 6 giờ).

Độ cao bay điển hình của Zenmuse L3 là bao nhiêu? Độ chính xác tương ứng ra sao?

Ở độ cao bay 120 m:

Độ chính xác độ cao: 3 cm (RMSE)

Độ chính xác mặt bằng: 4 cm (RMSE)

Ở độ cao bay 150 m:

Độ chính xác độ cao: 3,5 cm (RMSE)

Độ chính xác mặt bằng: 5 cm (RMSE)

Ở độ cao bay 300 m:

Độ chính xác độ cao: 5 cm (RMSE)

Độ chính xác mặt bằng: 7,5 cm (RMSE)

Đo trong môi trường phòng thí nghiệm của DJI với các điều kiện sau:

1. Khu vực đo có các vật thể với đặc điểm góc cạnh rõ ràng. DJI Matrice 400 được kết nối với Trạm đa năng D-RTK 3 đã hiệu chuẩn vị trí. Tuyến bay được lập bằng tuyến bay khu vực (Area Route) của DJI Pilot 2 (bật Calibrate IMU) với chế độ quét tuyến tính (Linear). Tốc độ bay đặt 15 m/s, góc pitch gimbal -90°, mỗi đoạn thẳng của tuyến bay ngắn hơn 3300 m.

2. Sử dụng điểm kiểm tra trên nền đất cứng lộ thiên, phù hợp với mô hình phản xạ khuếch tán.

3. Hậu xử lý bằng DJI Terra, bật tùy chọn Optimize Point Cloud Accuracy (tối ưu độ chính xác đám mây điểm).

Tính năng Power Line Follow của Zenmuse L3 có gì cải tiến so với thế hệ trước?

1. FOV được tăng lên 80°×80°, cho phép phát hiện đoạn đường dây dài hơn ở cùng độ cao.

2. Vệt laser nhỏ hơn và tầm phát hiện xa hơn giúp nhận diện đường dây ổn định, tin cậy hơn.

3. Power Line Follow nay hỗ trợ độ cao tác nghiệp lớn hơn: với đường dây truyền tải là 10 đến 130 m (khuyến nghị 50 đến 80 m); với đường dây phân phối là 10 đến 50 m (khuyến nghị 30 đến 50 m). Nhờ bay cao hơn, drone có thể bay thẳng qua các đường dây giao chéo mà không cần đi vòng, nâng cao đáng kể hiệu suất bay.

Tính năng Power Line Follow của Zenmuse L3 phù hợp với loại đường dây nào?

Tính năng Power Line Follow của Zenmuse L3 được thiết kế cho đường dây truyền tải và phân phối điện có cấp điện áp từ 10 kV trở lên. Tuy nhiên, tính năng không đảm bảo nhận diện hiệu quả với đường dây hạ áp, chẳng hạn đường dây 400 V, hoặc cáp viễn thông và cáp truyền thanh.

Trong tình huống nào khả năng nhận diện và bám theo đường dây điện có thể bị ảnh hưởng? Khắc phục thế nào?

Khả năng nhận diện và bám theo đường dây điện có thể bị ảnh hưởng trong các tình huống sau:

1. Đường dây bọc cách điện;

2. Tán cây quá gần hoặc thậm chí che khuất đường dây;

3. Nhiều đường dây phân bố dày đặc, chẳng hạn các lộ đường dây ra/vào trạm biến áp;

4. Đường dây điện giao chéo phức tạp với các loại cáp khác.

Cách khắc phục:

1. Khi gặp điểm giao có nhiều đường dây dày đặc hoặc giao chéo, hệ thống có thể đưa ra cảnh báo. Trong trường hợp này, hãy chuyển sang bay thủ công để đi qua khu vực đó.

2. Ở khu vực tán cây rất gần dây dẫn, hoặc có dây bọc cách điện PVC màu đen nằm dưới tán cây, không nên dùng Power Line Follow.

Có cần hiệu chuẩn IMU trong nhiệm vụ Power Line Follow không?

Không cần thực hiện hiệu chuẩn IMU riêng trong nhiệm vụ Power Line Follow, vì các chuyển động tăng tốc và giảm tốc của drone khi bay qua các cột điện ở mức độ nhất định cũng đóng vai trò hiệu chuẩn IMU.

Sử dụng dữ liệu đám mây điểm thời gian thực của Zenmuse L3 như thế nào? Có thể đăng ký nhận và giải mã luồng dữ liệu không?

1. Đăng ký nhận luồng dữ liệu đám mây điểm thời gian thực: khi ghi đám mây điểm, Zenmuse L3 hỗ trợ đăng ký nhận luồng dữ liệu đám mây điểm thời gian thực qua thiết bị OSDK/PSDK. Chi tiết về giao thức giải mã dữ liệu, tham khảo tài liệu dành cho nhà phát triển SDK trên trang DJI Developer.

2. Xuất ngoại tuyến dữ liệu đám mây điểm thời gian thực: sau khi ghi đám mây điểm xong, Zenmuse L3 lưu một bản sao luồng dữ liệu đám mây điểm thời gian thực. Các tệp này có phần mở rộng .ldrt, nằm trong thư mục media của thẻ nhớ ứng với chuyến bay tương ứng. Chi tiết về định dạng tệp, tham khảo Hướng dẫn sử dụng Zenmuse L3 trên trang Tải về (Downloads) của trang chính thức DJI Zenmuse L3.

Dữ liệu đám mây điểm thời gian thực của Zenmuse L3 có hỗ trợ chia sẻ lên đám mây không?

Có. Sau khi tác nghiệp, bạn có thể chọn kết quả đám mây điểm thời gian thực trong DJI Pilot 2 và tải lên dự án tương ứng trong DJI FlightHub 2 để phục vụ ra quyết định khẩn cấp.

Độ chính xác của đám mây điểm thời gian thực từ Zenmuse L3 có tương đương đám mây điểm do DJI Terra tạo ra không?

Không. Đám mây điểm thời gian thực của Zenmuse L3 chỉ dùng để xem trước khi tác nghiệp hiện trường và không được đảm bảo độ chính xác. Với ứng dụng đòi hỏi độ chính xác cao, hãy dùng DJI Terra để tái tạo đám mây điểm ngoại tuyến.

Làm thế nào để đo trên đám mây điểm thời gian thực của Zenmuse L3?

Sau khi ghi đám mây điểm xong, bạn có thể phát lại bản xem trước đám mây điểm trên DJI Pilot 2 và dùng công cụ đo để đo vị trí, khoảng cách và diện tích.

Khi DJI Matrice 400 lắp Zenmuse L3, Real-Time Follow hỗ trợ ở độ cao nào?

DJI Matrice 400 hỗ trợ Real-Time Follow ở độ cao từ 30 đến 300 m.

Zenmuse L3 hỗ trợ những loại nhiệm vụ bay và chế độ bay nào?

Hỗ trợ tuyến bay điểm (Waypoint Route), tuyến bay khu vực (Area Route) và tuyến bay dải (Linear Route). Về chế độ bay, hỗ trợ bay bám địa hình (Terrain Follow) và bay bám đường dây (Power Line Follow).

Tính năng xem trước kết quả đám mây điểm (Point Cloud Result Preview) của Zenmuse L3 có tác dụng gì?

Khi chỉnh sửa tuyến bay trong DJI Pilot 2, người dùng có thể xem trước kết quả đám mây điểm ước tính theo thời gian thực dựa trên các thông số như độ cao bay, tốc độ bay, độ chồng phủ ngang, chế độ quét, tần số xung và độ phản xạ vật thể. Bản xem trước hiển thị các kết quả gồm biểu đồ phân tán tâm dải bay (Flight Band Center Scatter Plot), biểu đồ phân tán tâm dải bay liền kề (Adjacent Flight Band Center Scatter Plot) và biểu đồ phân tán mật độ tối thiểu (Min Density Scatter Plot).

Zenmuse L3 hiệu chuẩn như thế nào và khi nào cần hiệu chuẩn?

Khi Zenmuse L3 gặp các vấn đề như lỗi tô màu đám mây điểm hoặc đám mây điểm bị phân tầng, khuyến nghị dùng DJI Terra để hiệu chuẩn LiDAR. Hướng dẫn chi tiết, tham khảo Hướng dẫn sử dụng Zenmuse L3 trên trang Tải về (Downloads) của trang chính thức DJI Zenmuse L3.

Sử dụng chức năng PPK của DJI Terra như thế nào? Hỗ trợ những định dạng dữ liệu quan trắc vệ tinh nào?

DJI Terra V5.1.0 trở lên hỗ trợ PPK. PPK cục bộ chấp nhận các định dạng dữ liệu quan trắc vệ tinh sau:

DAT: tạo ở chế độ trạm cơ sở (Base Station Mode) bởi Trạm đa năng D-RTK 3 và D-RTK 2

RINEX: v2.1x, v3.0x

RTCM: v3.0, v3.1, v3.2, v3.3 (giao thức: MSM3, MSM4, MSM5, MSM6, MSM7)

OEM: OEM4, OEM6

Khi tác nghiệp hiện trường, đảm bảo khoảng cách giữa Trạm đa năng và máy bay không vượt quá 15 km, và Trạm đa năng hỗ trợ quan trắc vệ tinh với hơn hai hệ thống vệ tinh GNSS.

Có cần giấy phép (license) để dùng DJI Terra xử lý dữ liệu đám mây điểm của Zenmuse L3 không?

Xử lý đám mây điểm của Zenmuse L3 là tính năng miễn phí trong DJI Terra. Các chức năng nâng cao như tối ưu độ chính xác đám mây điểm và tạo các sản phẩm đầu ra khác cũng miễn phí.

Thông tin về chi phí này dựa trên DJI Terra V5.1.0. Việc các chức năng cập nhật sau này có tính phí hay không sẽ theo ghi chú phát hành tại thời điểm công bố.

Liên hệ báo giá DJI Zenmuse L3

AGTEK tư vấn cấu hình, giải pháp và báo giá theo nhu cầu sử dụng của doanh nghiệp.

AGTEK cam kết bảo mật thông tin cá nhân của quý khách · Hotline 0983230879.